金型磨きを自動化するには?ロボットの活用事例と進め方を解説
投稿日: 2026-10-12
金型磨きは、形状や材質、求める仕上がりに応じた調整が必要で、熟練者の経験や感覚に頼ることの多い工程です。
そのため、自動化が難しいと考えられがちですが、近年ではロボットと研磨機を組み合わせ、磨き工程の一部を自動化する取り組みが進んでいます。
本記事では、実際の事例を交えながら、金型磨き自動化の考え方や導入までの進め方を解説します。
金型磨きの自動化が求められる背景
金型磨きは、金型の表面状態を整え、製品品質を安定させるために欠かせない工程です。
これまでは人の技能に頼る部分が多く機械化は難しいとされていましたが、人手不足やコスト上昇などを背景に、自動化や省力化を進める動きが広がっています。
金型磨きにおける人手不足と技能継承
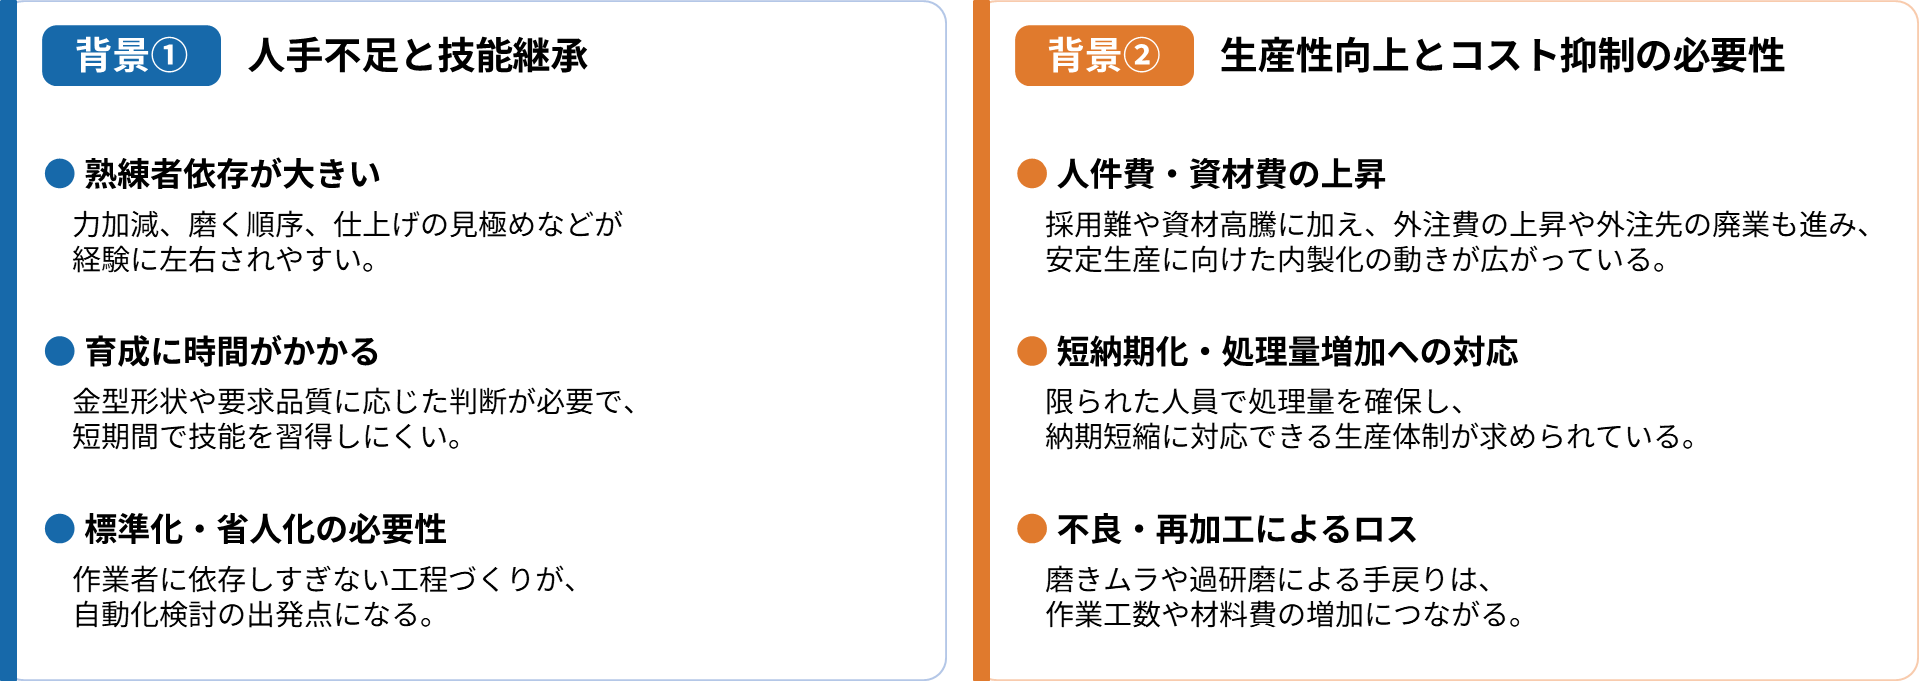
金型磨きでは、形状や材質、求める仕上がりに応じて、力加減や磨く順序、仕上がりの見極めなどを調整する必要があります。
そのため、熟練者の経験や感覚に依存しやすく、作業者によって仕上がりに差が生じることもあります。
さらに、金型磨きの経験者の確保が年々難しくなっているうえ、金型磨きは実際の作業を重ねながら身につける部分も多く、若手へのノウハウの引き継ぎにも時間がかかります。
こうした状況に対応するためには、作業者の経験だけに頼らない工程づくりが必要です。
定型化できる金型磨きをロボットに置き換えることで、作業の省力化と仕上がり品質の安定化につながります。
金型磨きにおける生産性向上とコスト抑制の必要性
金型製作では、人件費や資材費の上昇に加え、金型磨きの工程を外注している企業では、外注費の高騰や外注先の廃業も課題となっています。
こうした状況を受け、安定した生産体制を確保するために、金型磨きの内製化を検討する企業も増えていますが、手作業では、磨きムラや過研磨によって手直しや再加工が発生し、工数やコストが増えることもあります。
したがって、短納期化や処理量の増加に対応するためには、一定の品質を保ちながら、より効率よく加工できる体制が必要です。
こうしたロスを抑えながら生産性を高める手段として、金型磨きの自動化による加工時間の短縮や品質の安定化が求められています。
金型磨きの自動化を実現する仕組み
金型磨きの自動化では、定型化できる作業をロボットに置き換え、人が担う作業を減らしていくことが有効です。
自動化を進めるためには、使用するロボットの特徴を踏まえたうえで、研磨工程の中でどの作業を担わせるかまで含めて考える必要があります。
自動化に使われるロボットの特徴
製造現場では、搬送や組立、加工などさまざまな作業の自動化に産業用ロボットが使われています。
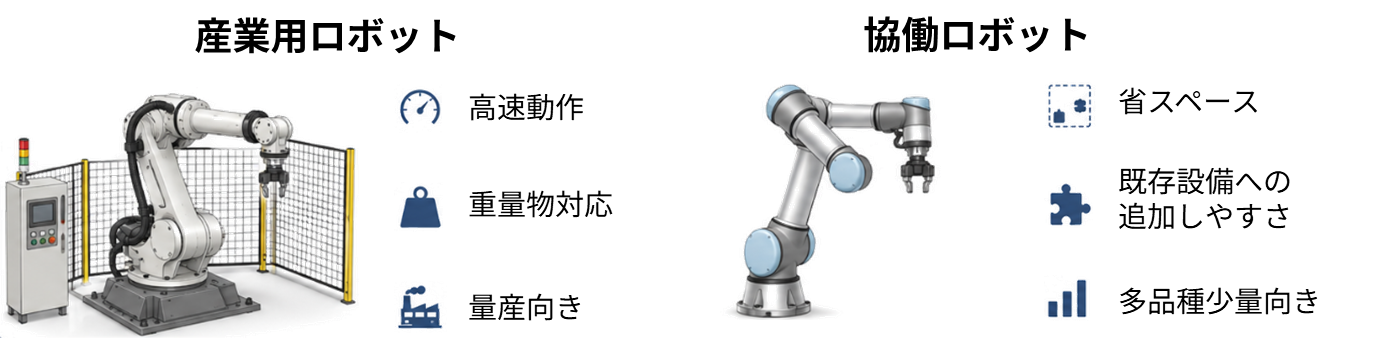
従来型の産業用ロボットには、高速動作や高い可搬能力を重視した機種も多く、大量生産や重量物を扱う工程などで活用されています。
このような産業用ロボットの導入にあたっては安全柵や専用の作業スペースが必要となる場合があり、既存の工程に後から組み込むには、設備の配置変更などが伴うこともあります。
そこで、既存の設備を活かしながら部分的に自動化したい場合に使われているのが協働ロボットです。
協働ロボットは、人と同じ作業空間で作業することを想定して設計されたロボットで、安全機能を備えていることが特徴です。
また、比較的コンパクトで設置しやすく、工程変更にも対応しやすいことが特徴です。
そのため、限られたスペースでの導入や、品種ごとに作業が変わる多品種少量生産にも向いています。
ロボットと研磨機の組み合わせ
ロボットを使った金型磨きの自動化には、さまざまな方法があります。
ロボットは金型の搬送だけでなく、研磨やバリ取りなどの加工にも活用されており、工程に応じて担う作業が異なります。
例えば、ロボットが金型を研磨機へ投入し、研磨後に取り出す方法のほか、ロボットに研磨工具を持たせて金型を直接磨く方法などもあります。
どのような構成が適しているかは、金型の形状や大きさ、求める仕上がり、既存設備などによって変わります。
そのため、金型磨きの自動化では、ロボットだけでなく、研磨機との役割分担を含めて工程全体を考えることが重要です。
事例|協働ロボットとSMAPによる金型磨きの自動化
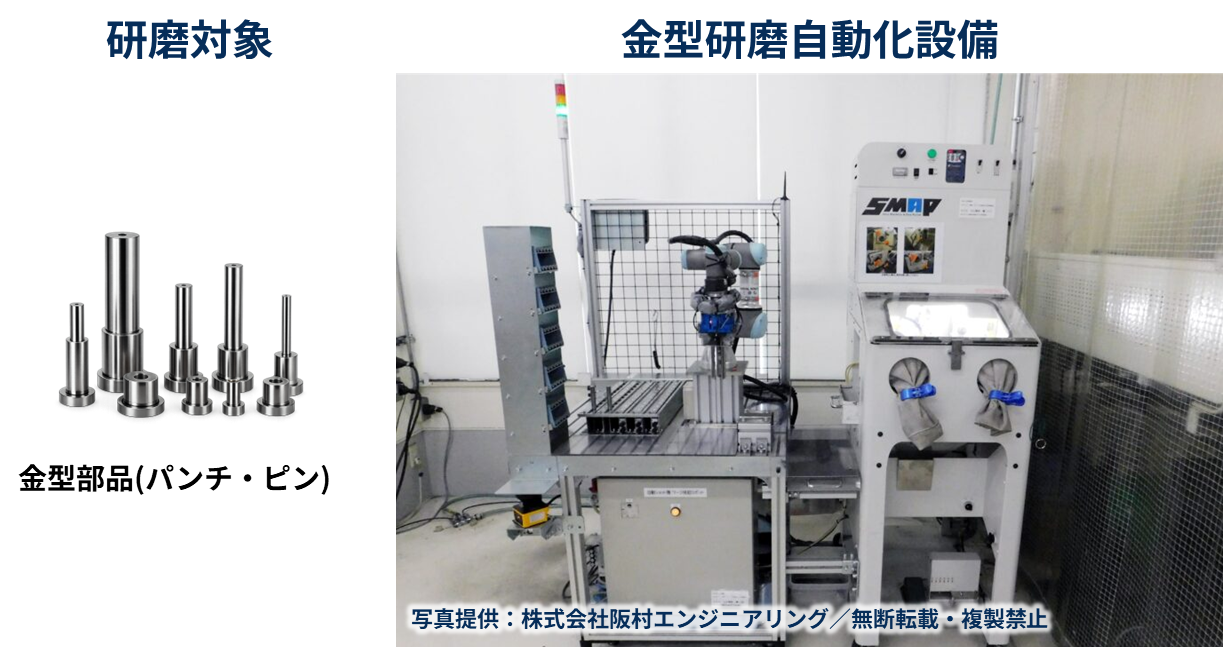
株式会社阪村エンジニアリング社では、パンチやピンなどの金型部品の研磨工程に、協働ロボットと鏡面ショットマシンSMAPを組み合わせた自動化システムを導入しています。
協働ロボットが金型部品の投入と取り出しを担い、SMAPで研磨することで、従来手作業で行っていた研磨工程を自動化しています。
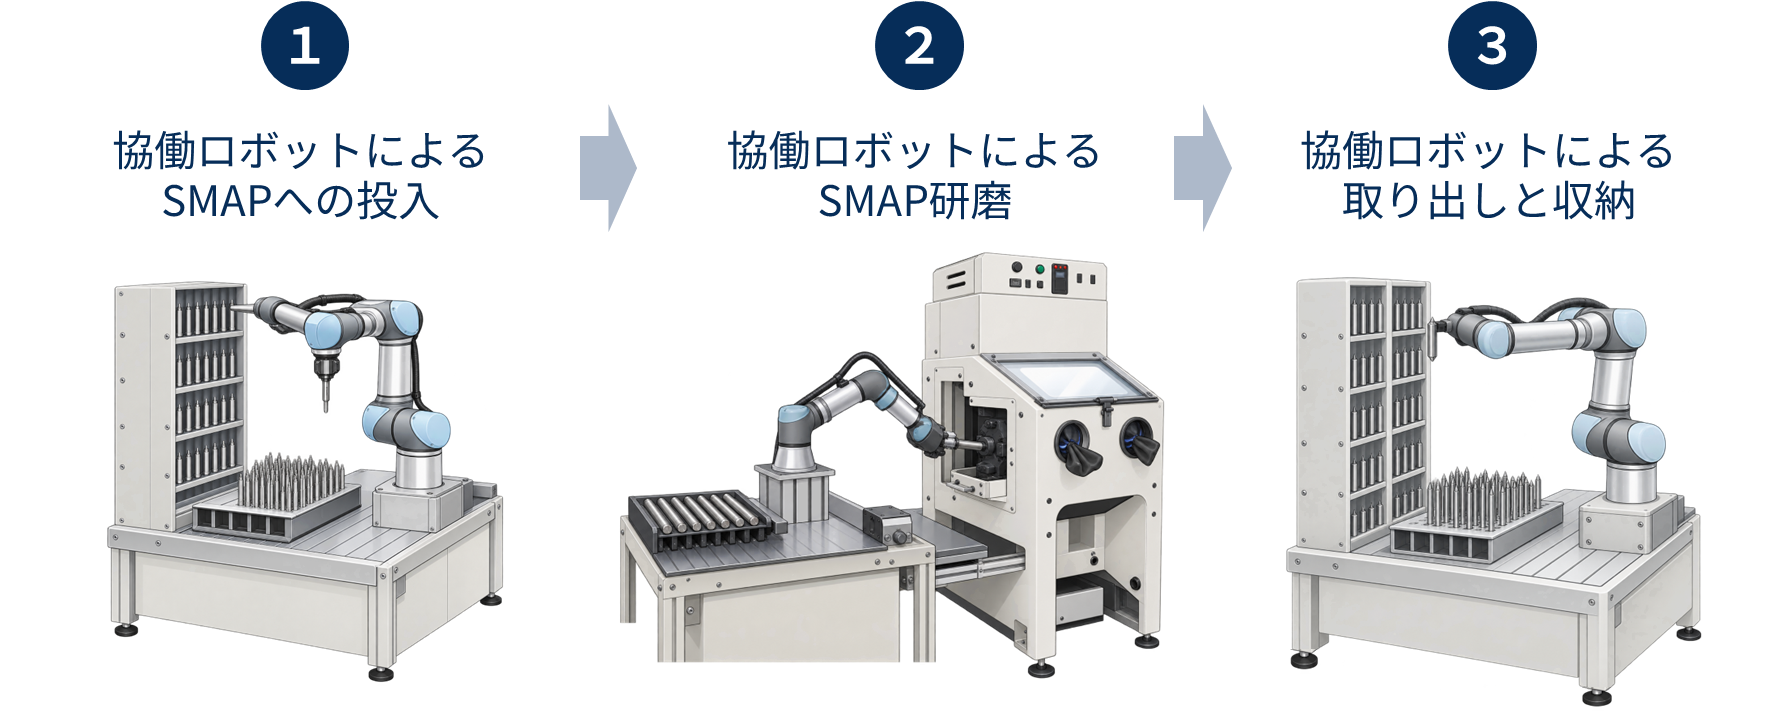
この自動設備では、加工前の金型部品を協働ロボットが取り出してSMAPへ投入し、研磨後に再び取り出して所定の場所へ収納します。
金型部品の投入と取り出しは協働ロボット、研磨はSMAPが担うことで、一連の工程を自動化しています。
また、長さ、太さ、本数を設定することで、対応可能な範囲で品種を切り替えられることも特徴です。
タッチパネルからワーク条件を設定できるため、多品種少量の金型部品にも対応しやすくなっています。
阪村エンジニアリング社では、導入効果として、研磨工程の1人当たり生産性が30%以上向上したことを紹介しています。
また、作業者の技量に依存していた研磨工程の自動化により、仕上がり品質の安定化や、金型部品の投入と取り出しといった作業の省力化にもつながっています。
出典・参考:
阪村エンジニアリング「鏡面加工の磨きロボットシステム」
日刊工業新聞「ロボットで金型の鏡面仕上げ 阪村エンジニアリング」
金型しんぶん「阪村エンジニアリング 鏡面加工のロボシステムを販売」
金型磨き自動化の進め方
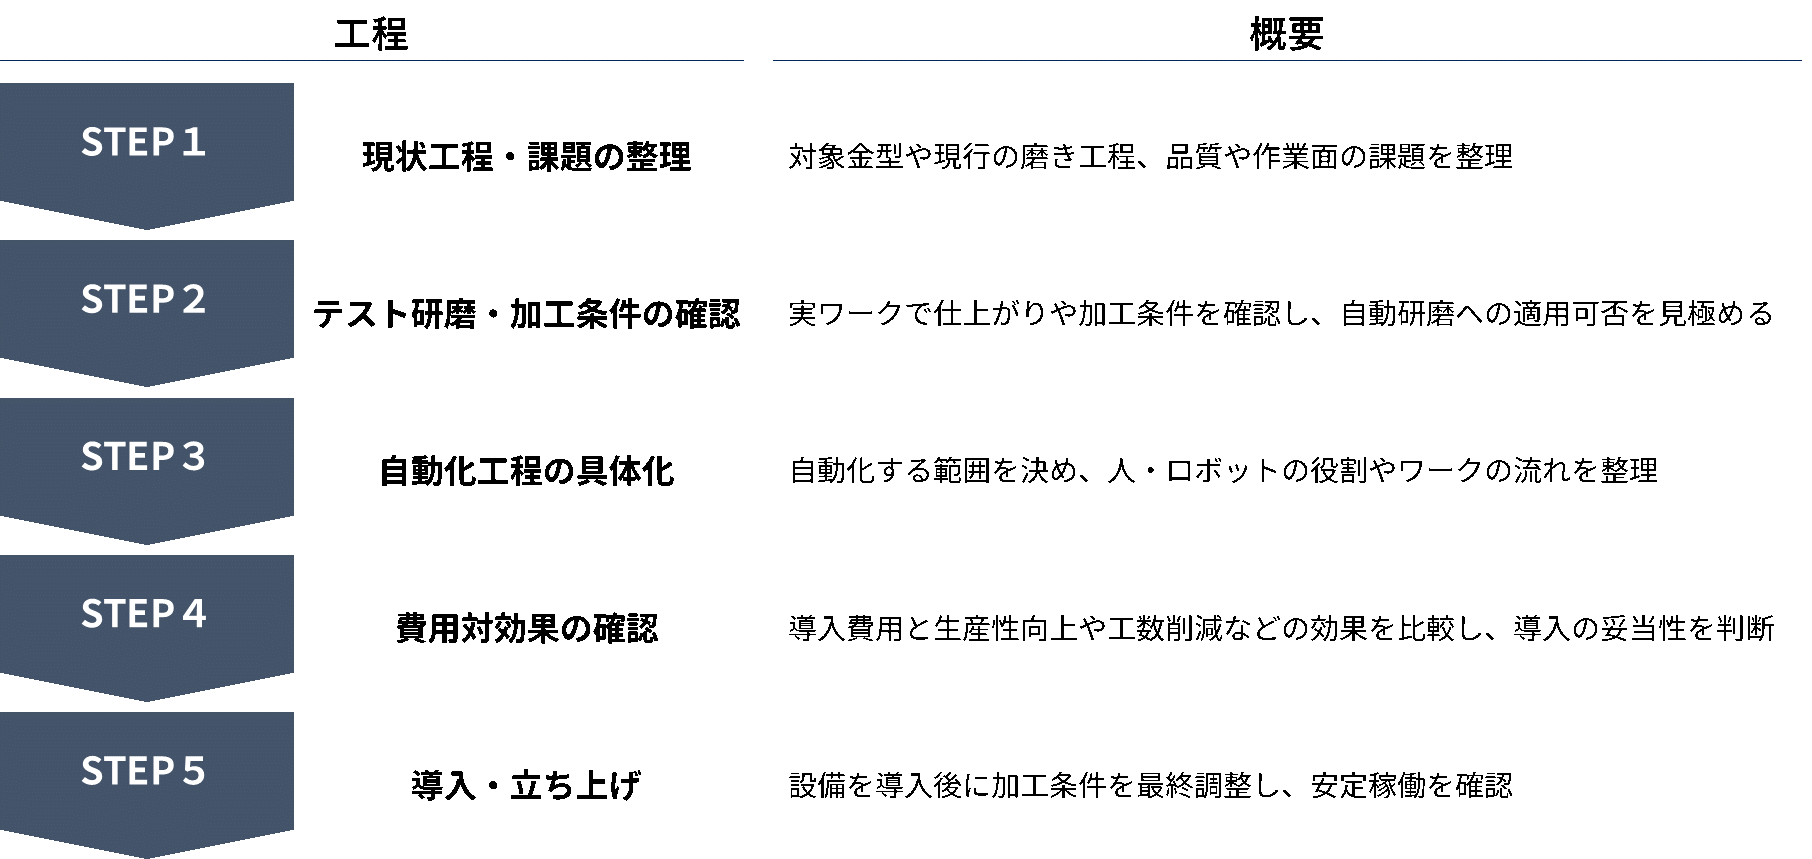
金型磨きの自動化は、最初からすべての工程を自動化するのではなく、対象となる金型や現在の磨き工程を確認しながら、段階的に検討することが重要です。
STEP1 現状工程・課題の整理
まず、対象となる金型や現在の磨き工程を整理します。
作業時間や処理量、求める仕上がり、品質のばらつきなどを確認し、自動化によって改善したい課題を明確にします。
STEP2 テスト研磨・加工条件の確認
次に、実際の金型を使ってテスト研磨を行います。
求める表面状態が得られるかを確認しながら、研磨材や加工時間などの条件を調整し、対象となる金型を安定して研磨できる条件を確認します。
金型の形状や要求品質によっては、すべてを機械研磨に置き換えず、手磨きを一部残す場合もあります。
STEP3 自動化工程の具体化
テスト研磨の結果を踏まえ、どの作業を自動化するかを具体化します。
研磨だけでなく、金型の投入・取り出しや搬送、保管なども含め、人が担う作業とロボットや研磨機が担う作業を整理します。
あわせて、ワークの流れや保持方法など、実際の運用を想定した自動化工程を組み立てます。
STEP4 費用対効果の確認
自動化する範囲が固まったら、必要な設備や導入費用を整理し、期待できる効果と比較します。
人の作業時間の削減だけでなく、生産性の向上、品質の安定化、手戻りの削減なども含めて導入効果を確認します。
STEP5 導入・立ち上げ
設備導入後は、実際の生産環境に合わせて加工条件やロボットの動作などを調整します。
仕上がりや一連の動作を確認し、安定して運用できる状態まで立ち上げを行います。
金型磨きの自動化に関するよくある質問
金型磨きはすべて自動化できますか?
金型磨きのすべてを自動化できるとは限りません。
金型の形状や材質、求める表面状態によっては、細かな調整や仕上げを手作業で行う必要があります。
そのため、まず実ワークでテスト研磨を行い、自動化できる作業と人が担う作業を切り分けることが重要です。
どのような金型が自動研磨に向いていますか?
形状や研磨条件をある程度定型化でき、同じ作業を繰り返す金型は自動化しやすい傾向があります。
パンチやピンなどの金型部品もその一例です。
一方、複雑な形状や部分ごとに仕上げ条件が大きく異なる金型では、機械研磨と手磨きを組み合わせる方法も検討します。
金型磨きの自動化には協働ロボットと産業用ロボットのどちらが向いていますか?
どちらが適しているかは、ワークの重量や処理量、設置スペース、既存設備などによって異なります。
従来型の産業用ロボットには高速動作や高い可搬能力を重視した機種がある一方、協働ロボットは比較的省スペースで既存工程にも組み込みやすく、多品種少量の工程でも活用しやすいことが特徴です。
多品種少量の金型磨きでも自動化できますか?
多品種少量でも、ワークの形状や加工条件を設定できる場合は自動化できる可能性があります。
本記事で紹介した阪村エンジニアリング社の事例では、金型部品の長さ、太さ、本数を設定し、対応可能な範囲で品種を切り替えることで、多品種少量に対応しています。
金型磨きの自動化は何から始めればよいですか?
まずは、現在の金型磨き工程や作業時間、求める仕上がり、品質面の課題を整理します。
そのうえで実ワークによるテスト研磨を行い、安定して加工できる条件を確認します。
テスト結果を踏まえて、どこまで自動化するか、人とロボット・研磨機をどう役割分担するかを具体化し、費用対効果を確認してから導入へ進むのが基本的な流れです。
まとめ|金型磨きの自動化に向けて
金型磨きの自動化は、熟練者への依存を抑えながら、生産性や品質の安定化を図る有効な手段です。
ただし、すべての磨き工程を一律に自動化できるわけではありません。
重要なのは、実ワークによるテスト研磨を通じて加工条件を確認し、人に残す作業とロボットおよび研磨機に任せる作業を見極めることです。
そのうえで、自動化する工程や費用対効果を整理し、段階的に導入を進めていきます。
また、研磨工程だけでなく、ワークの搬送や投入、取り出し、さらに研磨後の検査まで含めることで、工程全体の自動化につなげることもできます。
東洋研磨材工業でも、こうした研磨から検査までを見据えた自動化に取り組んでいます。
研磨加工に関するお悩みは東洋研磨材工業にご相談下さい
東洋研磨材工業では、研磨機・研磨材の販売に加え、テクニカルセンターでのテスト研磨を通じて、対象ワークに適した研磨方法や加工条件をご提案しています。
金型磨きの自動化についても、SMAPをはじめとした研磨機の活用や、ロボットとの組み合わせを含め、対象となる金型や工程に応じた自動化方法を検討します。
研磨加工に関するお悩みは是非一度、東洋研磨材工業にご相談下さい。